Sadržaj
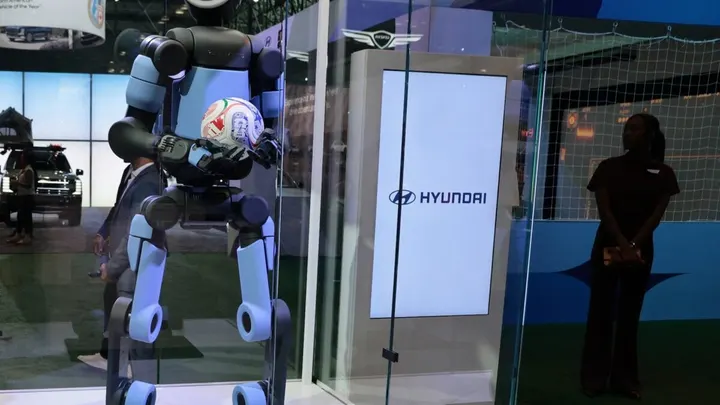
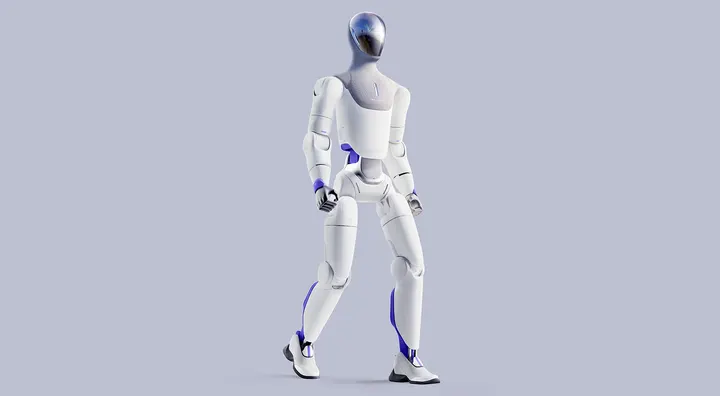
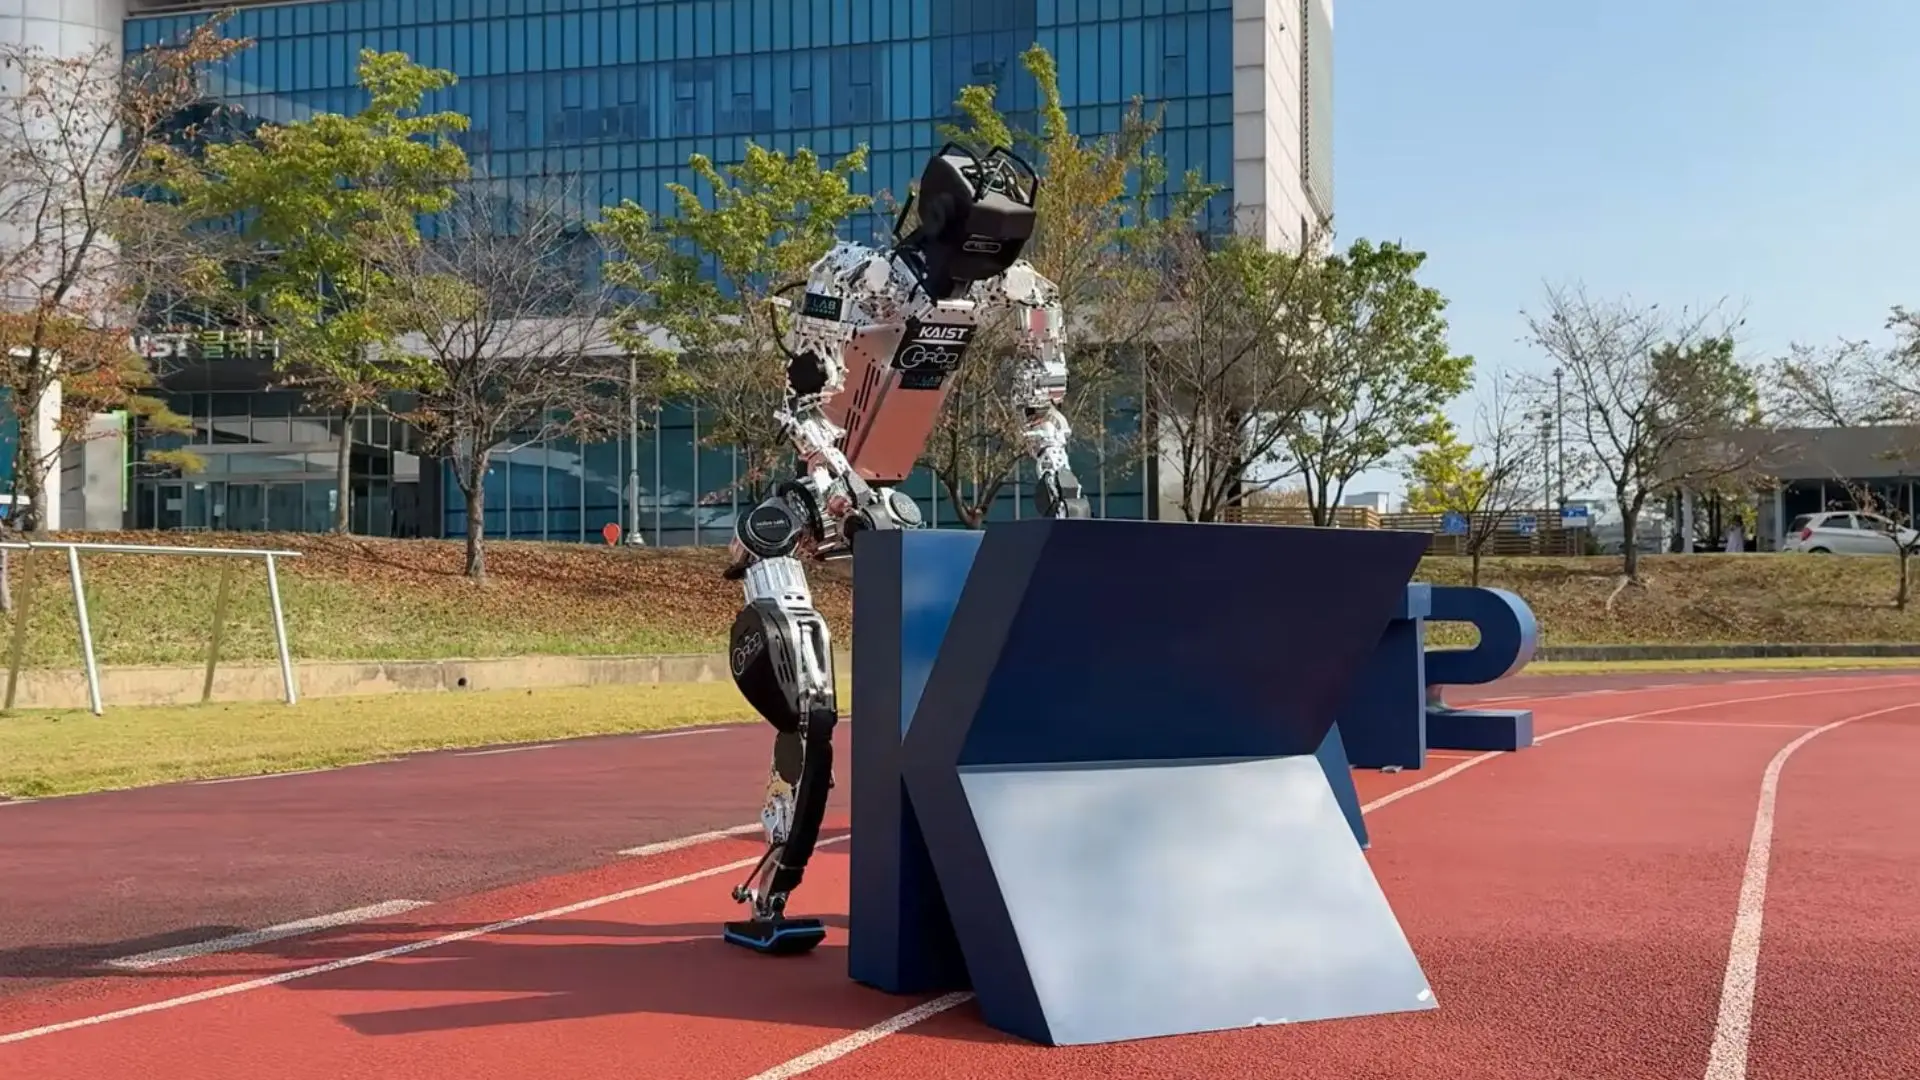
Istraživači s južnokorejskog sveučilišta KAIST predstavili su novu verziju svog humanoidnog robota i pokazali da može rukovati prilično teškim predmetima. Prema demonstraciji objavljenoj 19. listopada, a o čemu piše Interesting Engineering, Humanoid v0.9 može gurati predmete težine do 35 kilograma i podizati terete do 20 kilograma.
Hodanje i rukovanje u jednom pokretu
Video pod nazivom Whole-Body Locomanipulation with KAIST Humanoid v0.9 usredotočen je na to kako robot usklađuje tijelo i ruke dok radi s predmetima. Umjesto da se hodanje i manipulacija promatraju kao odvojeni zadaci, pristup ih spaja pa se robot može kretati i istodobno silom djelovati rukama. Robot je razvijen u Laboratoriju za dinamičko upravljanje i dizajn robota (DRCD) KAIST-a, a ruke je izradio RAILAB.
Koordinacija je presudna jer guranje ili podizanje mijenja sile koje djeluju na tijelo humanoida. Pri guranju teškog tereta robot mora održati ravnotežu dok primjenjuje silu, a pri podizanju mora nositi težinu predmeta i kontrolirati držanje tijekom cijelog pokreta.
Slova KAIST od složenih predmeta
U demonstraciji robot koristi ugrađenu kameru kako bi predmete složio u slova „KAIST“. Zadatak spaja percepciju s fizičkom interakcijom, jer robot mora prilagođavati pokrete prema položaju predmeta koje u tom trenutku vidi. Tim navodi da su vještine interakcije razvijene dubokim potkrepljujućim učenjem i učenjem iz ljudskih demonstracija. Prvi pristup uči pravila kretanja ponavljanim pokušajima i povratnom informacijom, a drugi se oslanja na primjere kako bi neki zadatak trebao izgledati.
Brojke koje ne treba miješati
Treba oprezno čitati navedene težine. Guranje i podizanje dva su različita opterećenja pa 35 i 20 kilograma nisu međusobno zamjenjive mjere nosivosti. Sila potrebna za guranje ovisi o trenju i podlozi, dok podizanje traži da robot izravno nosi težinu predmeta. Demonstracija pokazuje što je robot obavio u snimljenim zadacima, ali ne govori ništa o najvećem dugotrajnom opterećenju ni o radu u drukčijim uvjetima.
Također nisu objavljeni detalji o postavkama treninga, o tome kako su podijeljene uloge između dviju metoda učenja ni o točnoj arhitekturi upravljanja. Ne zna se ni hoće li robot jednako pouzdano obavljati iste zadatke s različitim predmetima, na različitim površinama i u promjenjivim okolnostima.
Nova verzija nadograđuje raniju platformu v0.7, koja je bila poznata po brzom trčanju i pokretima poput Moonwalka Michaela Jacksona. Ovom se demonstracijom težište premješta s kretanja na fizičku interakciju, odnosno na sposobnost da humanoid pokretom tijela primijeni silu na vanjske predmete.
Fotografija: KAIST